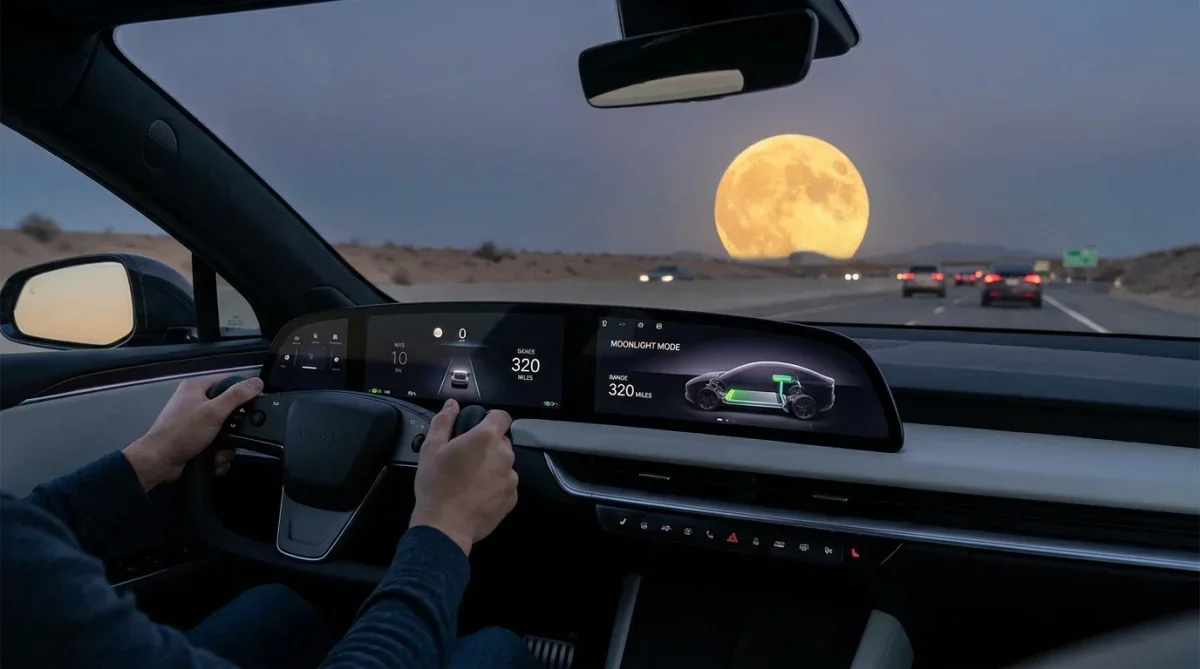
Em julho de 2021, o sistema Autopilot de um veículo Tesla protagonizou um dos episódios mais curiosos da inteligência artificial ao interpretar uma lua cheia amarelada e baixa no horizonte como uma sequência ininterrupta de semáforos amarelos.
Quem acompanha o avanço da tecnologia automotiva sabe que a direção autônoma promete revolucionar nossa mobilidade, mas A falha bizarra em que a IA de um carro autônomo da Tesla confundiu a lua com um sinal de trânsito em 2021 mostrou que o caminho até lá reserva surpresas inacreditáveis. Você já imaginou seu carro reduzindo a velocidade na rodovia simplesmente porque achou que o satélite natural da Terra era um semáforo amarelo piscando?
A noite insólita em que a lua virou sinal de trânsito
O episódio aconteceu durante uma noite tranquila em uma rodovia nos Estados Unidos, quando o motorista Jordan Persegati decidiu registrar o comportamento incomum de seu veículo. A experiência que deveria ser apenas mais uma viagem rotineira rapidamente se transformou em uma demonstração vívida das peculiaridades do aprendizado de máquina.
Ao olhar para o painel central do carro, o condutor notou que o sistema de assistência ao motorista indicava repetidamente a presença de um sinal luminoso à frente. O automóvel reagia tentando reduzir a velocidade de forma cautelosa, interpretando que havia uma sinalização amarela piscante demandando atenção imediata na pista.
O que as câmeras registraram no painel
O vídeo publicado pelo motorista nas redes sociais mostrava a tela de bordo alternando constantemente ícones de sinalização de trânsito enquanto a lua despontava grande, amarela e brilhante bem na linha de visão do para-brisa. Não havia nenhum cruzamento nas proximidades, tampouco postes com sinalizadores convencionais instalados naquele trecho da estrada.
A reação do sistema ao identificar essa anomalia visual incluiu comportamentos específicos que chamaram a atenção de entusiastas de tecnologia em todo o mundo:
- Detecção oscilante entre luz amarela fixa e sinalização piscante de advertência.
- Tentativa suave de redução de velocidade pelo controle de cruzeiro adaptativo.
- Necessidade de intervenção humana mantendo o pé no acelerador para evitar paradas indesejadas.
- Persistência do erro visual durante vários quilômetros enquanto a lua permaneceu visível no mesmo ângulo.
O vídeo viralizou quase instantaneamente no Twitter e no YouTube, gerando milhões de visualizações e debates calorosos entre programadores, entusiastas e céticos da condução autônoma. Mais do que uma simples piada da internet, aquele registro amador documentou um fenômeno complexo que desafia os melhores laboratórios de engenharia do planeta.
Esse acontecimento destacou a discrepância entre a percepção humana e a interpretação algorítmica de estímulos visuais cotidianos no trânsito real.
Como funciona a visão computacional dos veículos autônomos
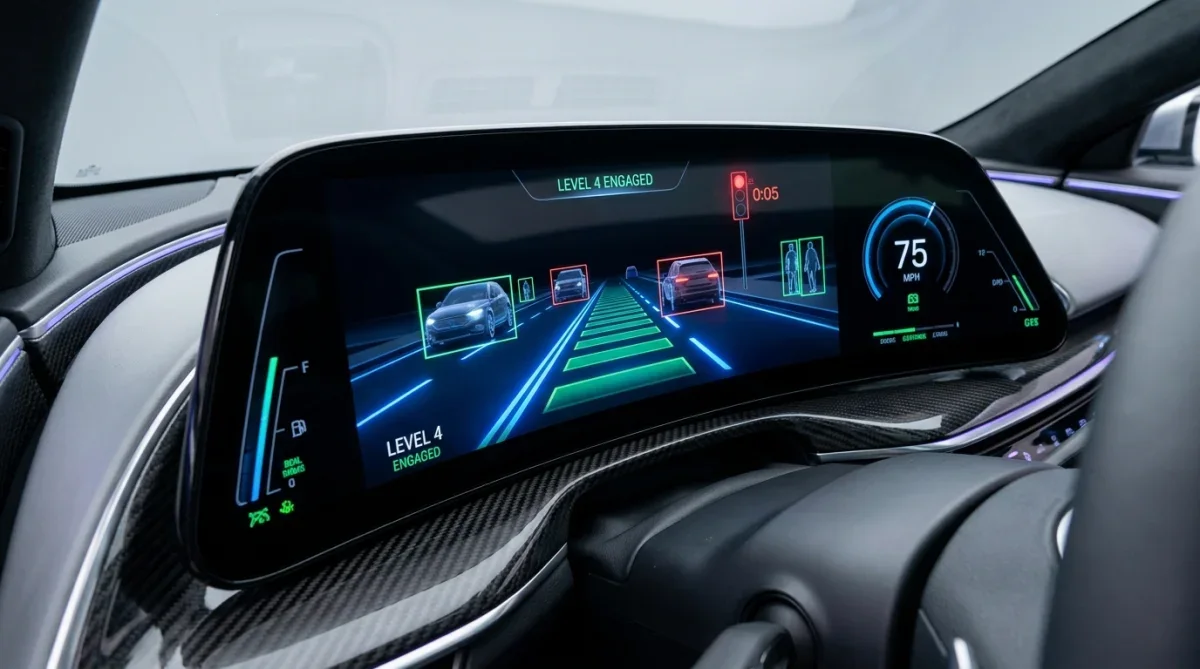
Para entender como um equívoco tão curioso pôde acontecer, é essencial compreender o funcionamento interno da visão computacional que alimenta os modelos de inteligência artificial da fabricante. O sistema depende de redes neurais convolucionais treinadas para identificar padrões em frações de segundo.
Diferente dos humanos, que usam intuição, contexto histórico e bom senso para saber que a lua está no espaço sideral, o computador analisa apenas matrizes de pixels com diferentes valores de cor, contraste, posição geométrica e intensidade de brilho.
O treinamento das redes neurais e a identificação de padrões
As redes de aprendizado profundo são alimentadas com centenas de milhões de imagens capturadas por frotas de teste e veículos comerciais rodando em vias públicas. Esses modelos aprendem a correlacionar objetos circulares iluminados no topo da cena visual com semáforos de advertência ou cruzamentos sinalizados.
O fluxo de processamento visual segue etapas rigorosas para que o veículo possa navegar de maneira autônoma com agilidade:
- Captura de imagens brutas em alta frequência por meio de múltiplas câmeras periféricas.
- Segmentação semântica dividindo a cena em categorias como pista, veículos, pedestres e sinais.
- Classificação probabilística atribuindo porcentagens de certeza a cada objeto encontrado.
- Planejamento de trajetória ajustando aceleração e frenagem com base nas classificações obtidas.
Quando a rede neural analisou aquele objeto circular amarelo localizado no quadrante superior do campo de visão, a correspondência estatística mais provável apontou para uma luz de tráfego. Para o algoritmo, a hipótese de um semáforo suspenso fazia muito mais sentido matemático do que a existência de um corpo celeste brilhando através da atmosfera.
A visão mecânica atua com base em probabilidades numéricas, demonstrando que padrões estatísticos perfeitos podem falhar diante de ilusões espaciais inesperadas.
A ilusão de ótica que enganou a inteligência artificial
A ilusão que causou a falha não é apenas tecnológica, mas também física e atmosférica. Naquela noite específica, a lua estava na fase cheia e muito próxima da linha do horizonte, apresentando uma tonalidade alaranjada característica provocada pela dispersão da luz na atmosfera terrestre.
Essa condição ambiental alterou significativamente a assinatura visual do astro, tornando seu formato, tamanho angular e luminosidade praticamente idênticos aos parâmetros de um semáforo amarelo suspenso sobre a pista.
Outro elemento crítico foi o efeito de paralaxe e a percepção de profundidade monocular. Como o veículo estava em movimento contínuo ao longo da rodovia aberta, a lua parecia acompanhar o trajeto sem mudar substancialmente de escala, o que confundiu os algoritmos de estimativa de distância do veículo.
Para o sistema de bordo, um objeto brilhante estático em relação ao vetor de movimento pode ser interpretado erroneamente como uma fonte luminosa próxima que se desloca em sincronia aparente com o deslocamento do carro.
Sem a presença de pontos de referência tradicionais da via pública, como postes metálicos ou fiação elétrica claramente visíveis no escuro, o modelo preditivo priorizou a segurança preventiva. Diante de uma luz amarela incerta, o protocolo padrão de qualquer inteligência veicular é desacelerar para resguardar os ocupantes.
A combinação única de condições atmosféricas e ausência de contraste de profundidade criou o cenário perfeito para enganar o classificador de imagens do automóvel.
O dilema dos casos limítrofes na condução automatizada
No desenvolvimento de sistemas autônomos, situações atípicas como essa são classificadas pelos engenheiros como edge cases ou casos de borda. São eventos raros que dificilmente ocorrem em ambientes controlados de laboratório, mas que inevitavelmente surgem quando milhões de carros percorrem bilhões de quilômetros no mundo real.
Lidar com casos de borda é considerado o maior obstáculo técnico para atingir a autonomia plena de nível 5, onde a intervenção humana se torna totalmente dispensável em qualquer condição climática ou geográfica.
Por que os casos raros são tão difíceis de solucionar
Criar regras manuais para cada eventualidade que possa acontecer em uma estrada é uma tarefa matematicamente inviável. A inteligência artificial precisa generalizar conhecimentos prévios para tomar decisões diante do desconhecido.
Diversos fatores tornam os casos limítrofes um pesadelo logístico para as equipes de engenharia de software:
- Baixa frequência estatística de ocorrência nos conjuntos de dados originais de treinamento.
- Dificuldade de recriar artificialmente a infinita variedade de reflexos, neblinas e ilusões naturais.
- Risco de regressão no software, onde corrigir um erro raro pode gerar falsos positivos em regras comuns.
- Necessidade de validação contínua em frotas massivas distribuídas por diferentes regiões climáticas.
Quando um evento como a confusão com a lua ganha notoriedade pública, os times de desenvolvimento recolhem os dados brutos de telemetria daquele exato momento. Essas amostras são rotuladas manualmente e inseridas nas próximas iterações de treino da rede neural para que o sistema aprenda a diferenciar corpos celestes de semáforos terrestres.
Os casos de borda expõem que a transição para a direção autônoma exige uma capacidade de adaptação constante dos modelos preditivos.
Visão pura versus múltiplos sensores: o debate da indústria
O incidente da lua em 2021 reacendeu uma das discussões mais acaloradas da indústria automotiva moderna: a escolha arquitetural entre utilizar apenas câmeras de alta definição ou adotar uma abordagem redundante combinando câmeras, radares e sensores LiDAR.
A estratégia focada exclusivamente em visão óptica defende que, como os seres humanos dirigem usando apenas a visão biológica e o cérebro, os computadores deveriam ser capazes de fazer o mesmo utilizando lentes ópticas e redes neurais avançadas.
Por outro lado, concorrentes do setor e pesquisadores acadêmicos argumentam que a fusão sensorial oferece camadas de proteção cruciais contra ilusões de ótica. Um sensor LiDAR emite pulsos de laser invisíveis para criar um mapa tridimensional preciso do ambiente circundante em tempo real.
Se o veículo em questão estivesse equipado com um sistema LiDAR calibrado, o feixe de laser simplesmente viajaria em direção ao infinito sem refletir em nenhum obstáculo físico a cem metros de distância. O computador saberia instantaneamente que não havia nenhum semáforo físico pendurado na rodovia.
Apesar dessa vantagem teórica do LiDAR, defensores da visão pura apontam que sensores a laser têm custo elevado, agregam complexidade mecânica e também sofrem degradação de desempenho sob tempestades severas ou poeira intensa. O equilíbrio entre custo de fabricação, robustez e segurança segue como o principal ponto de divergência entre os fabricantes globais.
A discussão entre visão computacional isolada e sistemas multissensoriais reflete visões conflitantes sobre os caminhos mais eficientes para a maturidade da condução autônoma.
As lições práticas aprendidas após o episódio de 2021
Eventos inesperados em frotas comerciais servem como aceleradores de maturidade tecnológica para todo o ecossistema de transporte inteligente. Desde o registro daquele erro inusitado, as atualizações remotas de software conhecidas como OTA têm refinado significativamente a sensibilidade dos assistentes de condução.
A incorporação de dados geoespaciais e mapas de alta precisão tem sido uma das respostas mais eficientes para evitar que fenômenos celestes interfiram no comportamento dos veículos em alta velocidade.
Aprimoramentos implementados na tecnologia veicular
- Validação cruzada entre a visão das câmeras e a base de dados de infraestrutura viária conectada.
- Uso de rastreamento temporal contínuo para avaliar se a fonte de luz muda de posição relativa com o movimento.
- Redes neurais especializadas na detecção e filtragem de ruído solar, reflexos na pista e luz lunar.
- Mecanismos de supervisão que alertam o motorista de forma menos intrusiva diante de incertezas visuais.
A engenharia de software compreendeu que não basta classificar imagens individuais isoladas no tempo. É imperativo compreender a trajetória temporal dos objetos ao redor do carro para deduzir sua real natureza física no espaço tridimensional.
O aprendizado acumulado com essas ocorrências permitiu que os veículos modernos se tornassem consideravelmente mais resilientes a anomalias do ambiente.
O papel da supervisão humana na era dos veículos semiautônomos
Uma das maiores conclusões deixadas por essa história é o papel insubstituível da atenção humana enquanto a tecnologia autônoma estiver em estágios intermediários de desenvolvimento. Os sistemas comerciais disponíveis atualmente no mercado são classificados majoritariamente como Nível 2 de autonomia na escala da SAE.
Nesse patamar, os recursos atuam estritamente como assistentes de direção, exigindo que as mãos permaneçam no volante e os olhos atentos a tudo o que ocorre na via.
No caso do motorista que filmou o engano com a lua cheia, sua prontidão evitou qualquer risco potencial de colisão traseira, já que ele manteve a aceleração constante contra a tendência do carro de desacelerar na pista vazia.
A confiança cega em softwares de assistência pode gerar uma falsa sensação de segurança conhecida na psicologia como complacência com a automação. Quando o condutor assume erroneamente que o sistema é infalível, sua capacidade de reagir a falhas bizarras ou inesperadas fica severamente comprometida.
Por essa razão, montadoras e órgãos de trânsito em todo o planeta têm intensificado campanhas educativas e implementado câmeras internas voltadas para a cabine, monitorando se o motorista está realmente olhando para a estrada ou prestando atenção em outros dispositivos.
A vigilância ativa do motorista continua sendo a salvaguarda mais confiável contra as limitações momentâneas dos sistemas de navegação assistida.
| Aspecto Analisado | Detalhes da Ocorrência |
|---|---|
| Causa Principal | Lua cheia amarelada e baixa no horizonte interpretada como semáforo amarelo. |
| Reação do Veículo | Tentativa contínua de desaceleração preventiva na rodovia aberta. |
| Desafio Tecnológico | Classificação em casos de borda e ausência de dados de profundidade absoluta. |
| Solução Adotada | Retreino das redes neurais, mapas geoespaciais e rastreamento temporal da luz. |
Conclusão
A inusitada história do carro elétrico que confundiu o luar com um sinal amarelo de trânsito em 2021 ilustra com perfeição tanto a genialidade quanto a fragilidade momentânea da inteligência artificial. Enquanto caminhamos rumo a um futuro de rodovias cada vez mais autônomas e inteligentes, episódios como esse servem como lições valiosas para engenheiros e condutores. Eles nos lembram que dominar as nuances do mundo físico exige mais do que cálculos matemáticos rápidos: requer uma compreensão contextual profunda que a ciência da computação continua buscando aprimorar a cada quilômetro rodado.